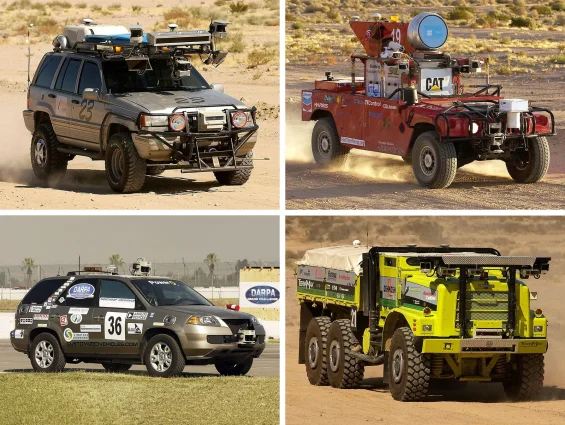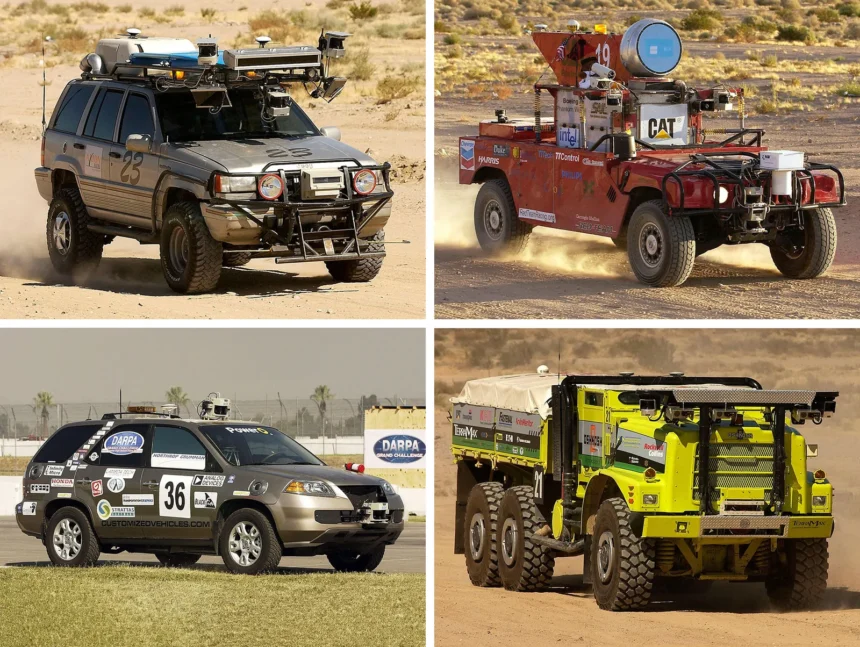
Em 13 de março de 2004, o deserto de Mojave, nos Estados Unidos, foi o cenário de um evento que se tornaria um marco na história da condução autônoma. Quinze veículos sem motorista partiram em direção a um objetivo audacioso: percorrer 228 quilômetros de forma totalmente autônoma, sem qualquer intervenção humana. A competição, promovida pela DARPA (Agência de Projetos de Pesquisa Avançada de Defesa), oferecia um prêmio de US$ 1 milhão à equipe que conseguisse completar o trajeto em menos de dez horas. No entanto, nenhuma das equipes alcançou a linha de chegada.
Apesar do fracasso em termos de conclusão do percurso, o primeiro Darpa Grand Challenge se revelou fundamental para o avanço das tecnologias de direção autônoma. O evento impulsionou o desenvolvimento de inovações como LiDAR, visão computacional e aprendizado de máquina, além de unir engenheiros que, anos depois, liderariam iniciativas significativas, como a Waymo, contribuindo para a revolução do carro autônomo.
O desafio surgiu a partir de uma lei aprovada pelo Congresso dos Estados Unidos em 2000, que estabeleceu uma meta ousada: até 2015, um terço dos veículos militares terrestres deveriam ser não tripulados. Essa urgência tinha origem nos campos de batalha do Iraque e do Afeganistão, onde os comboios logísticos eram alvos vulneráveis a emboscadas e artefatos explosivos improvisados (IEDs). A automatização desses veículos visava reduzir drasticamente os riscos enfrentados pelos soldados. Com o progresso da indústria de defesa sendo lento, a DARPA decidiu abrir a competição para universidades, empresas e engenheiros independentes, que receberam o traçado do percurso apenas duas horas antes da largada, a fim de evitar qualquer tipo de trapaça.
Os concorrentes incluíam desde protótipos improvisados até gigantes da indústria militar, como o caminhão tático TerraMax, de 16 toneladas. O objetivo final estava longe de ser apenas carros que pudessem estacionar sozinhos; a meta era criar comboios inteiros de abastecimento capazes de atravessar zonas de guerra sem expor seus tripulantes ao risco.
Os resultados da competição revelaram o quanto a tecnologia ainda precisava evoluir. Uma motocicleta autônoma não conseguiu se manter de pé ao arrancar, enquanto uma Toyota Tundra com câmeras estereoscópicas confundiu a sombra de uma encosta com um obstáculo e travou. Outros veículos enfrentaram dificuldades em valas e rampas simples. O melhor desempenho foi do Sandstorm, um Humvee M998 preparado pela Universidade Carnegie Mellon, que percorreu apenas 11,9 quilômetros, pouco mais de 5% do trajeto, antes de sair da pista e parar devido ao superaquecimento dos pneus.
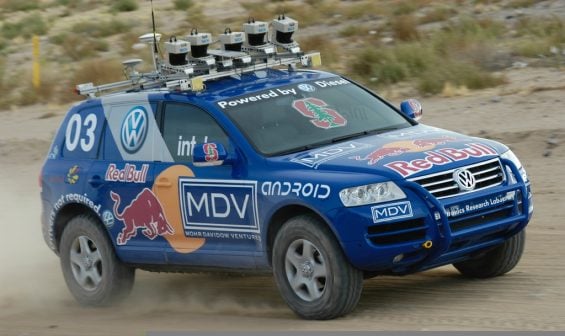
Em vez de descontinuar o projeto, a DARPA decidiu relançar a competição apenas 18 meses depois, dobrando o prêmio para US$ 2 milhões. Nesta nova edição, cinco equipes completaram o percurso, sendo a Universidade de Stanford a vencedora, com o Stanley, um Volkswagen Touareg que cruzou a linha de chegada em 6 horas e 53 minutos. O projeto, liderado por Sebastian Thrun, combinou software de navegação, câmeras e um inovador sensor LiDAR tridimensional, desenvolvido por David Hall, fundador da Velodyne.
O impacto da competição foi muito além do prêmio em dinheiro. Em 2009, o Google contratou Thrun e Chris Urmson, outro nome de destaque do desafio, para liderar seu projeto secreto de direção autônoma, que se tornaria a base da atual Waymo. Outros participantes do desafio também avançaram para posições de destaque em empresas como Aurora Innovation, Argo AI e Uber ATG, contribuindo com tecnologias que hoje são fundamentais nos sistemas de assistência à condução de diversas montadoras.
Mais de duas décadas após o evento, a condução totalmente autônoma ainda enfrenta desafios técnicos e regulatórios. No entanto, os recursos que já equipam veículos comuns, como frenagem automática de emergência, assistente de permanência em faixa e leitura do ambiente ao redor, deram um salto significativo naquele 13 de março de 2004, no deserto de Mojave.